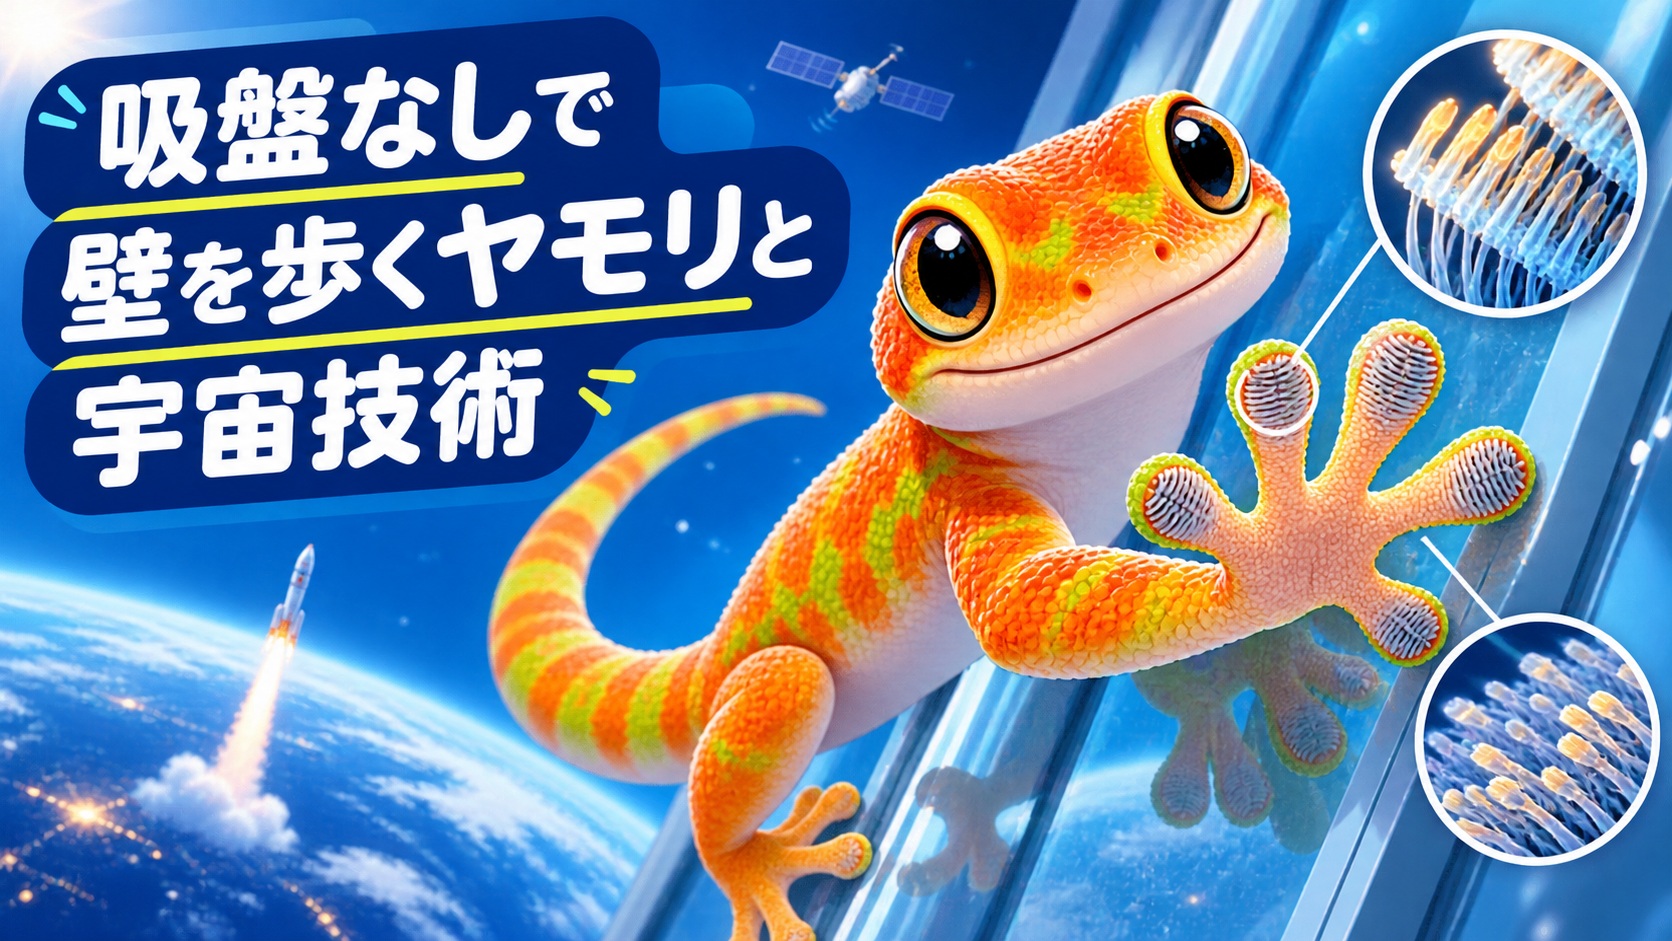


ヤモリがガラスや天井を歩けるのは、吸盤で空気を吸い出したり、足裏から接着剤を出したりするからではありません。接着性のある指下薄板をもつ種では、足裏の微細な毛が表面に沿い、分子間に働く力を利用します。ただし、すべてのヤモリが同じ足をもつわけではありません。壁登りの研究でよく使われるのは大型のトッケイヤモリで、日本の家屋で見かけるニホンヤモリとは別種です。
弱い力を、無数の接点で束ねる
指の裏には薄板状の「ラメラ」が並び、その表面を「剛毛(seta、複数形 setae)」が覆います。剛毛の先はさらに数百個ほどのへら状構造「スパチュラ」に枝分かれします。一本ずつの力は小さくても、無数の先端が壁の微細な凹凸に沿って接触面積を増やすと、分子間のファンデルワールス力を集められます。
2002年のPNAS論文は、トッケイヤモリの生きた足指と単離した剛毛を、濡れやすさの異なる面で測定しました。接着力が表面の極性に強く左右されなかったことなどから、毛細管力ではなくファンデルワールス力による乾式接着を支持する直接的な実験証拠を示しました。これは「どんな面にも必ず付く」という意味ではなく、粗さ、汚れ、水分などで実際の接触状態と性能は変わります。
付くだけでなく、すばやく離せる
ヤモリの足は、ただ押し付ければ最大限に粘着する受動的なシールではありません。剛毛を面に接触させ、足先を体側へ引く向きのせん断力を加えると接着が強まります。反対に、指を反らせて剛毛の角度を変えると接点を順に外せます。2006年の実験では、接着力がせん断力に依存する「摩擦接着」として説明されました。強く保持しながら一歩ごとに短時間で解放できることが、ヤモリの歩行には重要です。
ヤモリの足から生まれたGeckskin
マサチューセッツ大学アマースト校のチームは2012年、再使用できる接着装置Geckskinを発表しました。これは微細毛をそのまま複製した素材ではありません。柔らかなパッドを硬い布と一体化し、ヤモリの皮膚・腱・骨が荷重を分散する仕組みを設計に取り入れたものです。同大学によれば、初期装置は名刺ほどの大きさで、滑らかなガラス面に約700ポンド(約318キログラム)の荷重を保持しました。数値は特定の試験条件での性能で、一般的なテープの安全荷重を意味するものではありません。
宇宙では「吸盤不要」が強みになる
NASAジェット推進研究所(JPL)は、方向性のある合成微細構造を使ったゲッコーグリッパーを開発しました。2014年の微小重力飛行試験では、20ポンド(約9〜10キログラム)の立方体と250ポンド(約100〜113キログラム)の人をつかむ実演に成功。素材は別の試験で3万回を超えるオン・オフを繰り返しました。JPLは30種類を超える宇宙機表面や低温の真空槽でも試験しています。
真空では吸盤が周囲との圧力差を作れませんが、この方式は吸引を必要とせず、面に糊も残しません。そのため、宇宙機の点検、人工衛星の把持、軌道上ごみへの接近などが応用候補です。ただし、NASAの資料で示されている多くは試験や将来用途であり、宇宙ごみ除去がすでに実用化されたということではありません。
ヤモリの基本情報
| 分類 | 爬虫綱・有鱗目・ヤモリ類 |
|---|---|
| 接着装置 | 指下薄板、剛毛、スパチュラからなる階層構造(接着性の足をもつ種) |
| 主な作用 | 近接した分子間のファンデルワールス力と、方向性のある摩擦接着 |
| 研究で多用される種 | トッケイヤモリ(Gekko gecko) |
| 注意点 | ヤモリ類には接着性の指下薄板をもたない種もいる |
まとめ
ヤモリの壁登りは、吸盤や粘液ではなく、微細な剛毛が表面へ密着して生む分子間力と、その力を足の動きで制御する仕組みに支えられています。生物の形を丸ごとコピーするだけでなく、接触面、荷重の分散、付着方向を設計原理として取り出したことで、再使用型接着材や宇宙用グリッパーへ研究が広がりました。
参考資料
- Autumn et al. (2002), “Evidence for van der Waals adhesion in gecko setae,” PNAS
- Autumn et al. (2006), “Frictional adhesion: a new angle on gecko attachment,” Journal of Experimental Biology
- UMass Amherst「Geckskin, a UMass-born Technology」
- NASA「Gecko Grippers Moving On Up」
- NASA/JPL「Gecko-like Adhesives for Orbital Debris Applications」
- Queensland Museum「Geckos」
ヤモリをもっと知る・楽しむ
※当サイトはAmazonアソシエイト・プログラムの参加者です。リンク経由で購入された場合、当サイトに紹介料が入ることがあります。